

事前学習でロボットの汎用知能を育てる、フィギュアAIの構想
フィギュアAIが2026年10月の会議で説明したところでは、Indexなどを通じて自社で取り込むデータは、同社が動向を追うデータ供給企業51社すべてから購入できる量を上回る。驚くほどの収集規模だ。膨大なデータがロボット向け基盤モデルの性能に影響し、アドコックに「AGIの萌芽」を見たと思わせた。
AGIとは、人間と同等か、それを上回る認知能力を持つシステムを指す、AI研究者の用語だ。アドコックは自分の発言が極めて大胆だと理解している。それでも簡単には荒唐無稽と切り捨てられない。フィギュアAIによれば、他の多くのロボット向けデータ供給企業が創業以来集めた量を上回る学習用映像が、同社には毎週集まるからだ。
フィギュアAIは、ロボット開発では大規模な事前学習が勝敗を決め、特定の仕事を覚えさせる事後学習に重点を置く企業は後れを取ると考えている。成否は、人型ロボットに限らず、ロボット産業や自動化、フィジカルAI全体の競争を左右する。
AI向け半導体を開発するSiMa.ai(シマAI)などは異なる考え方だ。OpenAIの「GPT-6 Astra」やアンソロピックの「Claude Mythos」のような最先端の基盤モデルが、フィジカルAIの課題の大半を最初から解決するとみている。新しいロボットにも追加学習なしで高度な動作をさせられ、個別の仕事に合わせた事後学習も引き続き価値を持つという見立てだ。
Figure 04が「手」の設計を重視するのはなぜか
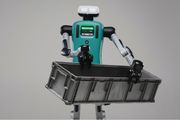
アドコックは第4世代の人型ロボット「Figure 04」について、「設計は完全に固まり、部品の出荷を始めている」と語った。フィギュアAIが経験した世代交代では最大の進歩だと考えている。他社の新型人型ロボットはどれも「文字どおり正反対の方向へ進んでいる」とも語り、「人型ロボットにとっての初代iPhoneだと思う」と比較した。
フィギュアAIはFigure 04の仕様や画像をまだ公開していない。もし手元にあるなら、ぜひ教えてほしい。アドコックが特に詳しく説明したのは、4度目の大幅改良を施したロボットの手だ。「ロボット全体より複雑で、アクチュエーターもロボット1体より多い」と話す。人間の指先と接触点をミリメートル単位の精度で追跡でき、アドコックによると第4版の手を製品に採用する。
テスラと1Xが採用する「腱駆動」の長所と弱点
ロボットの手の開発競争では、指や関節を独立して動かせる軸の数を表す「自由度」が重要になる。人型ロボット開発企業1Xによれば、「NEO」の手は指と手のひらに22の駆動自由度がある。手首の3自由度を含めると計25になる。報道によれば、テスラの人型ロボット「Optimus」は最新版の手に22の自由度を備え、アクチュエーターを前腕に置いている。
テスラと1Xは、腱のようなワイヤーで指を引っ張って動かす「腱駆動」を採用している。アドコックは、初代の「Figure 01」で腱駆動を選んだことを「これまでで最悪の判断の1つ」と振り返った。腱駆動ではモーターを前腕に配置でき、手を軽量化できる。スイスの新興企業Embodied AI(エンボディードAI)の人型ロボット「AIR」も同じ理由で腱駆動を採用した。
ただし、腱駆動は機構が複雑になり、後々の保守に問題を生じさせる可能性がある。手や指に駆動装置を内蔵して直接動かせば、動力を伝える仕組みが単純になり、動作の予測が容易になる。信頼性が高まる可能性もあるが、人間の手と同程度の大きさに駆動装置を収めるのは難しい。
フィギュアAIはFigure 04の手の自由度もアクチュエーター数も公表していないため、直接比較はまだできない。ただ、米国を拠点とする主要な競合2社とは、設計思想が明確に異なる。
ロボットが人間の動きから学ぶには、手の操作能力が重要
なぜ手にそこまでこだわるのか。ロボットの体は、作業を担う手を必要な場所まで運ぶ役割を果たすからだ。手の性能が高ければ、より難しい仕事を任せられる。
加えてフィギュアAIは、アドコックがロボット分野で最大の論争になるとみる問題について、立場を決めている。専用のロボット機材で集めたデータを使って学習させるか、それとも人間の作業から直接学ばせるかという選択だ。人間を撮影した動画をロボットの学習に利用するには、人間の手と十分似た動作ができるロボットの手が必要になる。