

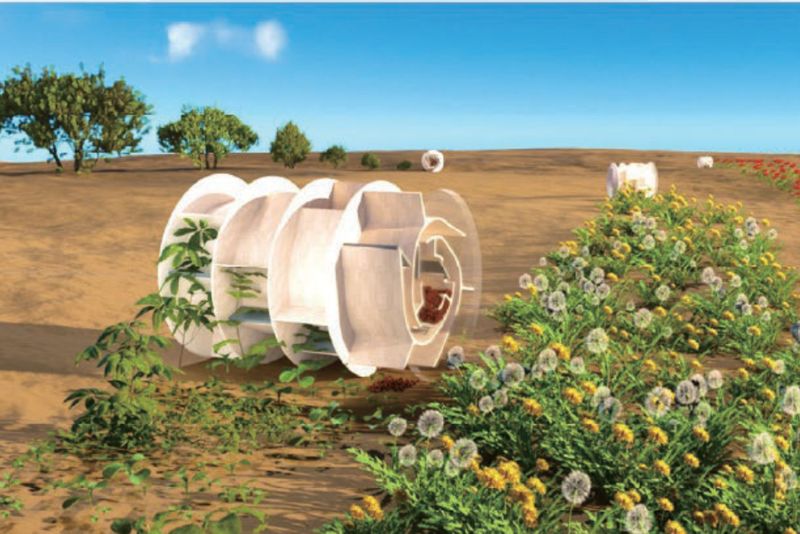
電気通信大学が、駆動系を一切搭載せず、地面に種を撒き、その種から出た芽に押してもらって前進を続けるごくシンプルなロボットを開発し、実証実験に成功した。ロボットと言うよりは、よくよく考えられたプラスチックの筒なのだが、その可能性は大きい。
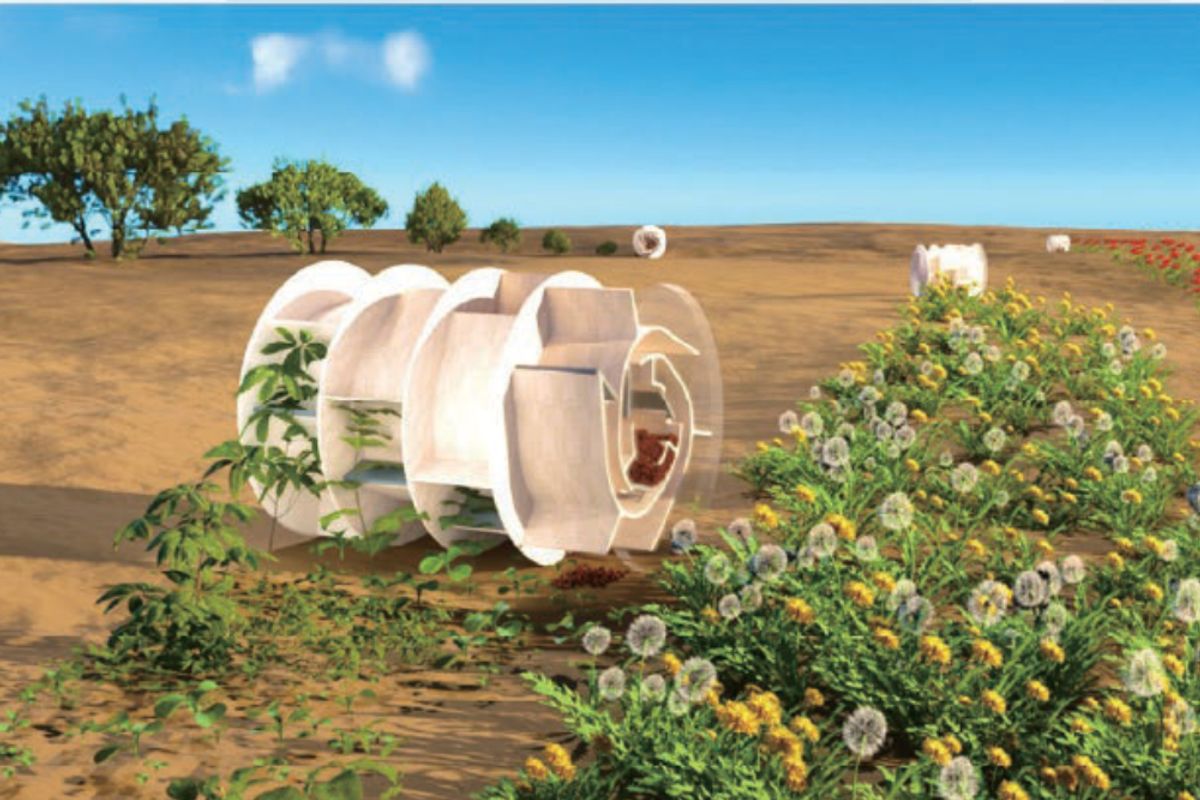
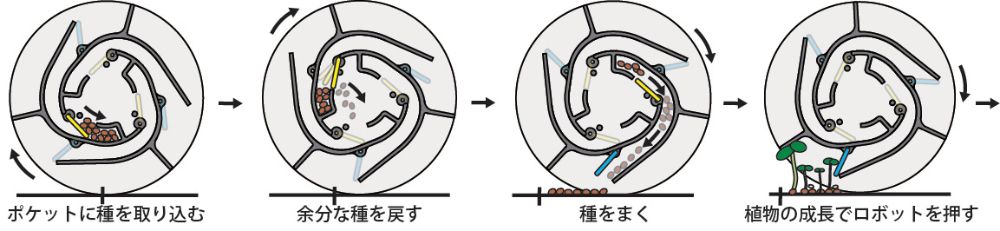
電気通信大学、機械知能システム学専攻の新竹純准教授らによる研究グループが開発した「環境共生型ロボット」は、渦巻き状の内部構造を持つ、生分解性樹脂で3Dプリントされた直径7cmの円筒形の仕掛けだ。植物の種を中に入れて回転させると、適量の種が地面に撒かれる。その種が芽を出して成長するときに、ロボットのパドルを押すと、ロボットはわずかに回転して前進し、また種を撒く。これを繰り返すという原理だ。
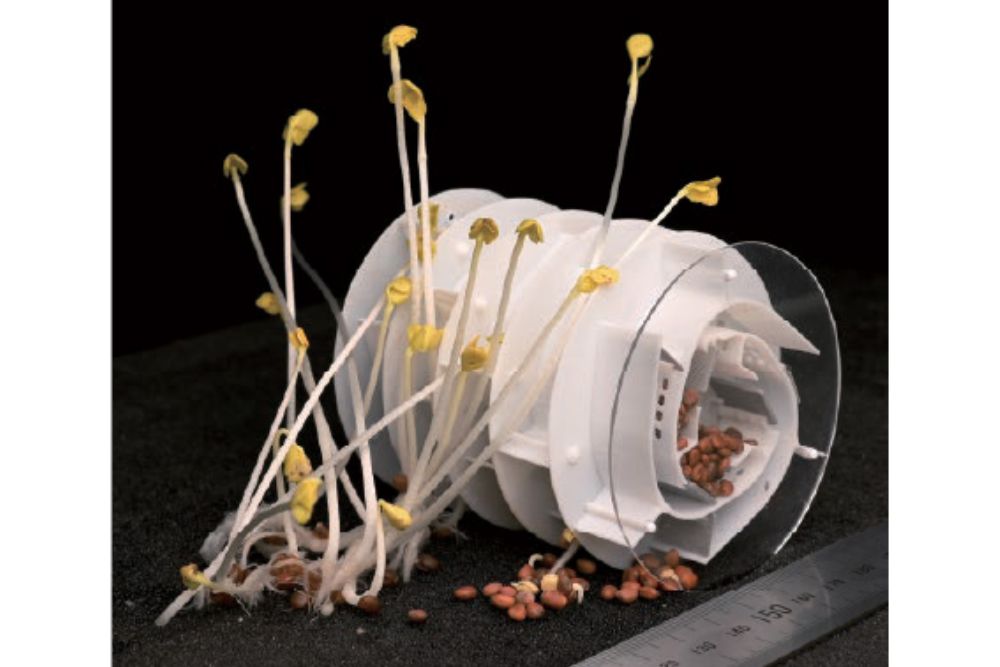
環境のモニタリングや農業など、自然界でも活躍が期待されるロボットだが、役割を終えたときに回収できるとは限らず、機械や電子機器が自然環境にゴミとして放置される問題がある。そこで研究グループは、駆動系を内部に持たず、周囲の環境に動かしてもらおうと発想を転換した。太陽光、水、土壌成分といった豊富な資源を利用できれば、簡素な構造で環境に優しい自律型ロボットが作れるのではないか。なかでも、機械的な力を生み出す植物に着目した。
そして研究グループは、植物の成長とロボットの移動を結び付ける運動学モデルを構築し、カイワレ大根の成長特性と力学特性、車輪の半径、モジュール数、移動性能、種を撒くパターンなどの関係性を解析。そのデータに基づきロボットを設計しプリントした。
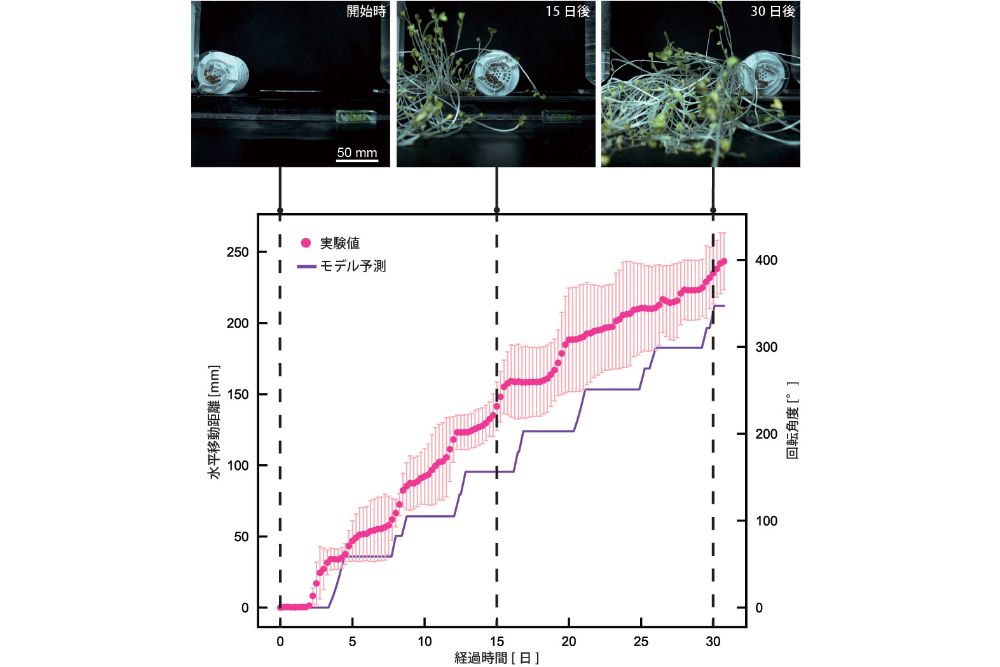
実験では、温度と湿度を管理した環境に、カイワレ大根の種を搭載したロボットを置いた。その結果、ロボットは30日間で約24cm移動した。これは計算による予測と一致し、種まきパターンも予測値に近い結果が得られた。これにより、「植物と環境資源を活用してロボットの駆動系を環境側に任せるという新しいコンセプトが実現可能であることを実証」したということだ。
この研究の目的は、単にカイワレ大根駆動のロボットを作ることではない。「資源を消費するシステムから、環境とともに働き、その修復・再生に貢献するシステムへと、ロボットの枠組みを広げる試み」なのだと研究グループは話している。駆動用の複雑な機械も電気も燃料も使わず、巧妙な形状だけで自然と共存し仕事をするシンプルなロボットという新しい概念を切り拓くものだ。AIや高度な機械技術が加速度的に発達している現在、こうしたシンプルな方向への研究も進んでいることを知り、なんだかホッとする。
出典:電気通信大学 自らまいた種の成長で動き続ける環境共生型の植物ロボットを開発