

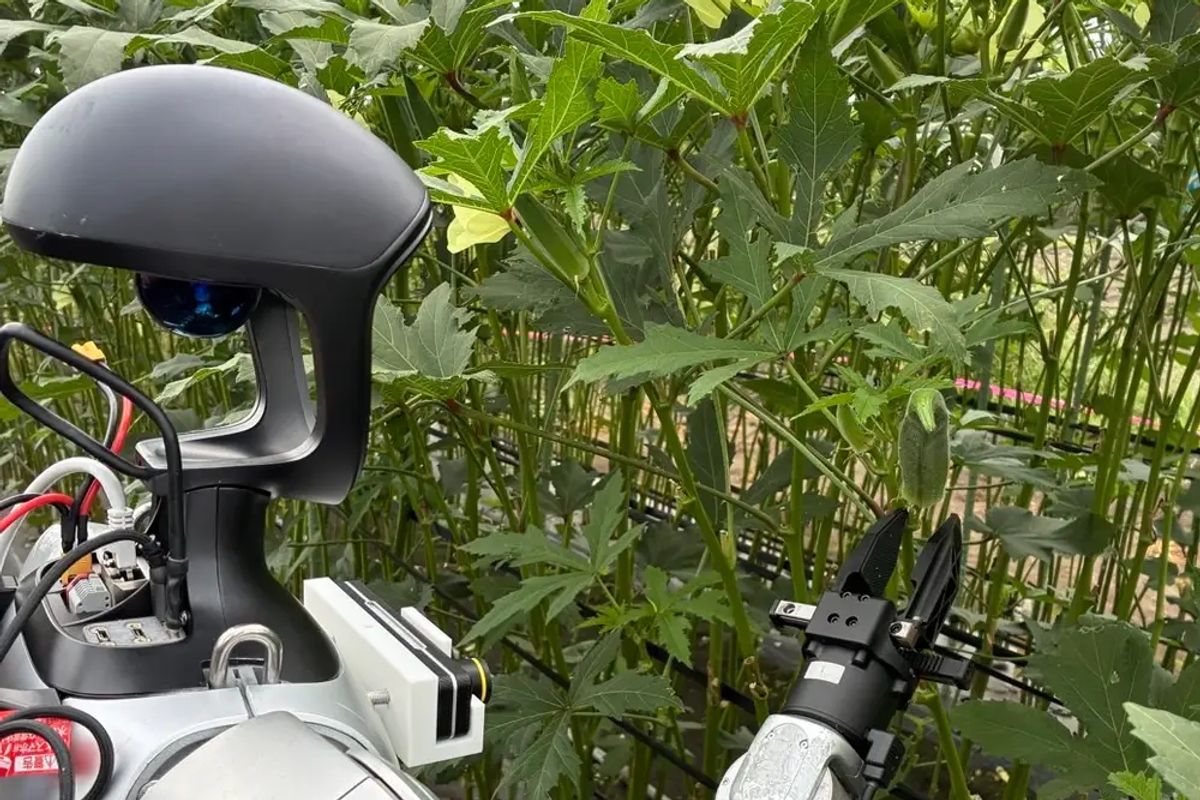
現状の農業用ロボットは、畑の畝の幅や作物の高さなどに合わせて専用のロボットを作るか、または農耕用ロボットが働きやすいようにロボットに合わせて畑を整備する必要がある。しかしそれでは何かと手間がかかり大変だ。そこで、ヒューマノイド(人型)ロボットに農作業を覚えさせれば、普通の畑でも人と同じように農作業ができ、高齢化が進む小規模農家にもロボットを導入しやすくなるのではないかと考えた企業が、実際にオクラ畑で検証を行った。
ロボット制御ソフトウェアの研究開発などを手がけるOrboh(オルボー)は、トヨタ車体研究所と共同で、中国のUnitree Robotics製人型ロボット「Unitree G1」にオクラ農場での収穫作業を行わせる実証試験を行った。実際の畑は、ロボット用に整備されたハウスなどと異なり、屋外であること、風などの影響で実が動いたり葉に隠れたりすること、日光の具合で実が陰になったり見えにくくなったりすること、足場が整地されていないことなど、ロボットには厳しい条件がそろっている。そこでうまくロボットが作業できるかを2026年6月から9月にかけて検証した。
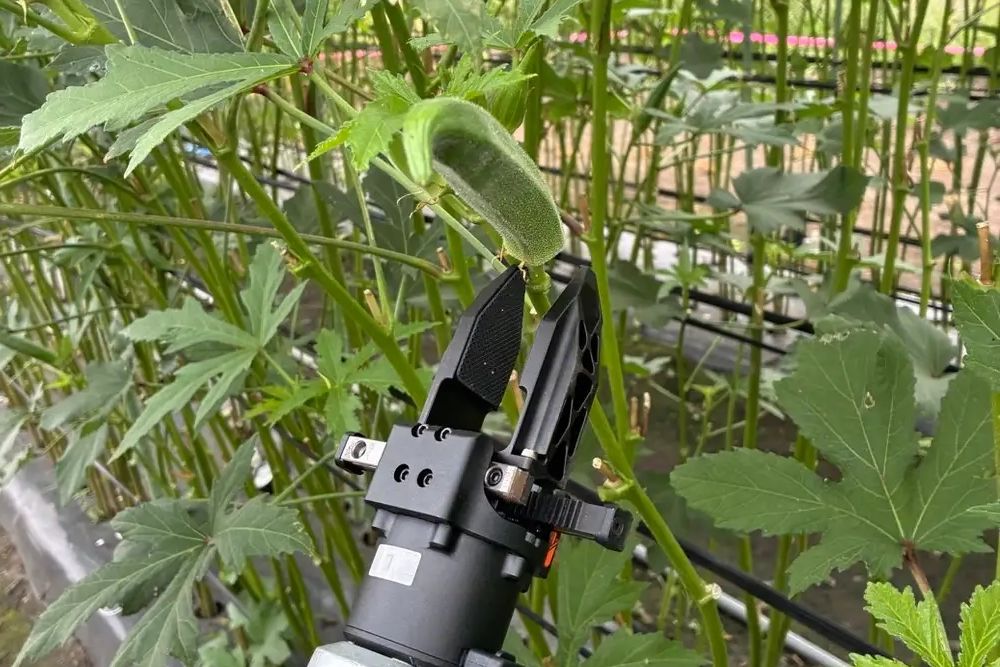
Orbohのエンジニアが鹿児島県のオクラ農場に滞在し、実際の畑と屋内の模擬環境の両方でロボットを動かした。ロボットの作業は、オクラを検出して、そこへ近づき、実を手で持ってカッターで果梗を切り、カゴに入れて、次のオクラに移動するというサイクルだが、カッターの実装が間に合わず、今回は掴むところまでとなった。模擬環境では、20回中16回オクラを掴むことに成功した。屋外の畑でも、不規則に生育しているオクラを検出して手を伸ばし、把持できることを確認できた。
オクラの検出には、胸部に取り付けたステレオカメラ「ZED-M」と、AI物体検出アルゴリズム「YOLO」をファインチューニングしたものが使われた。目標までの手の動きは逆運動学で計算し、Diffusion Policyで微調整を行っている。
屋外の畑で、オクラを認知し、掴むことができました!カッターの製作が間に合わなくて挟むための割り箸をつけたけど、力強すぎてオクラ切断しちゃった笑… pic.twitter.com/Z84Km2Soyr
— Orboh_Kota Ueda(上田康太) (@kotaueda999) September 17, 2026
今回は惜しくも時間切れとなったが、OrbohのCTO、上田康太氏は「ランダムに生えているオクラに対してロボットが対応し、ちゃんと掴みに行けるというのはすごいこと」と感心し、「屋外という難しい環境で動いたことがエンジニアとして嬉しかった」と感想を述べるほどの成果を上げた。
Orbohは「顧客の現場に入り込んでロボットを実装する」ヒューマノイド版FDE(現場に出向き課題解決を行う技術者)を事業の柱としている。この実証試験には、確立した開発手法を工場や建築などのさまざまな現場に適用できる形にするという目的もあった。同社は、この実証で収集したデータと検証に用いたシミュレーション環境をAIコミュニティーのHugging Faceで公開している。
出典:Orboh 【実証レポート】ヒューマノイドロボットが農場に立った : 屋外の畑でオクラを検出し把持、開発期間70日
ヒューマノイドロボットにオクラ収穫をやらせて分かった「フィジカルAIの凄さと課題」