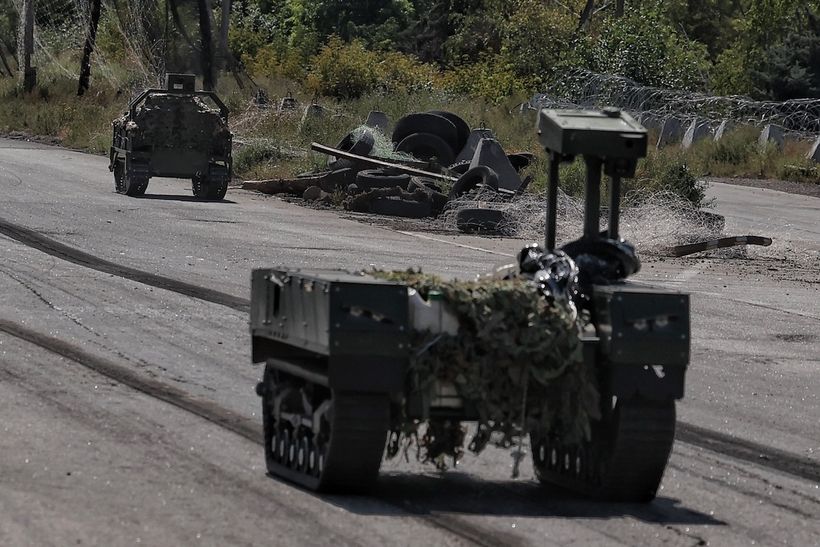


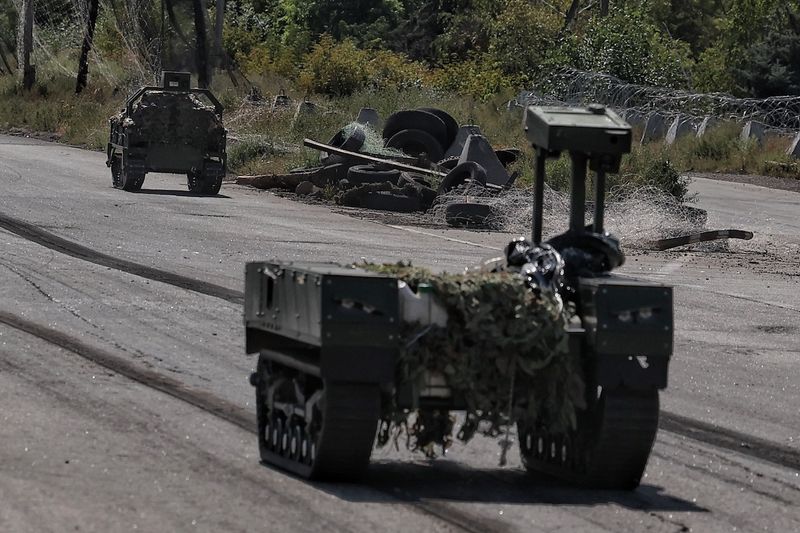
「UGVは一種の統合レイヤーを形成するものです」とタカガマは言う。「兵站を手始めに、応用範囲を広げていくことができます。たとえば、UGVがあれば防御を動的に移動させることが可能です。ロケットや高出力ジャマー(電波妨害装置)など、重量のためにドローンには装着できないさまざまなものを搭載することもできます」
タカガマは、UGVはFPV(一人称視点)ドローンの主要な発射プラットフォームにもなるとみている。
「この戦争の初期には、兵士たちは戦場の現場でドローンを準備し、発射していましたが、こうしたやり方はもうほとんど不可能になっています」とタカガマは指摘する。ドローン本体に弾頭やバッテリーを取り付け、飛行前の点検を行うまでの間に、操縦士が攻撃を受けるおそれがあるからだ。「現在は安全地帯で準備を済ませ、発射時のみキルゾーン(撃破地帯)内に立ち入るという運用をとらざるを得なくなっています」
将来は、FPVドローンを積んで最前線まで運び、発射プラットフォームや通信中継局として機能するUGV、いうなれば「ドローン母車」が普通に使われるようになるかもしれない。こうしたUGVはすでに複数のタイプが実戦投入されているが、タカガマは、より優れた技術を導入すれば、信頼性が高くシームレスな運用が可能になると語る。
「すべてがひとつのシステムに接続されていれば、運用はずっと容易になります」(タカガマ)
「背の高い草」を乗り越える
ロボットの大規模な運用で鍵を握るのは自律性だ。米国防高等研究計画局(DARPA)が実施した自動運転車の「グランド・チャレンジ」で明らかになったように、UGVに障害物を認識させ、対応させるのは大きな課題である。2004年に開催された第1回大会では、参加車両でコースを完走できたものは1台もなかった。
それから20年、米ウェイモなどの自動運転車は、道路標示が整備され、地図情報が用意された道路であれば、うまく走行できるようになっている。だが、オフロード走行は難易度が上がる。とくに、きのうは通行可能だった場所が、きょうは砲弾のクレーターだらけになっていたり、地雷が散乱していたりするような条件では、なおさら難しくなる。
「当社のロボットは、一部の障害物を認識し、それを回避し、さらにほかのロボットに回避を指示することもできます」とタカガマは説明する。「ただ、障害物にはいろいろな種類があります。一例を挙げると、背の高い草は自己位置推定や自律航法にとってたいへん大きな問題になります。多くのUGVは、初期設定でそれを回避するようになっています。当社は、背の高い草などが実際に障害物になる場合と、その中を通り抜けられる場合を判断できるモデルの構築に取り組んでいます」